
Problématique:
L’acquisition et le traitement en temps réel des signaux issus de détecteurs de rayonnement
constituent le socle de l’instrumentation en physique nucléaire et subatomique.
Au sein du Laboratoire de Physique des Deux Infinis de Bordeaux (LP2I), les détecteurs
capacitifs (détecteurs silicium à pistes, détecteurs semi-conducteurs HPGe, chambres gazeuses
à micro-pistes, photomultiplicateurs, etc.) convertissent l’ionisation produite par
le passage d’une particule en un paquet de charges primaires infinitésimal. Soumis à un
champ électrostatique, ces charges se déplacent générant un courant transitoire, noté i(t).
Selon l’énergie de la particule incidente, ce courant peut varier du nanoampère au microampère.
Une chaîne de mesure électronique analogique avant la conversion en numérique
est développée avec une architecture récurrente depuis la fin des années 1970. Les charges sont collectées par un préamplificateur de charge (PAC), intégrateur de
charge, situé au plus près de la voie de détection pour minimiser le bruit en entrée. Le
signal de tension délivré en sortie de l’étage analogique, s(t), contient un bruit stochastique
issu du détecteur, des composants électroniques et des éléments parasites du système. Si
rien n’est fait, les perturbations peuvent dégrader la résolution des mesures. De plus,
suivant le taux d’événements et/ou la bande passante du préampli, il peut s’ajouter un
effet d’empilement des signaux ou d’erreurs balistiques qui dégrade encore plus la mesure
de charge. Une solution pour améliorer cette résolution est de filtrer le signal soit du côté analogique,
soit après numérisation. L’objectif alors est d’augmenter le rapport signal sur bruit
ou bien de minimiser la charge équivalente de bruit (ENC), donnant la limite de détection
d’un signal.
Il s’agit alors de déterminer la bonne transmittance |T(jω)| afin de minimiser la fonction
:
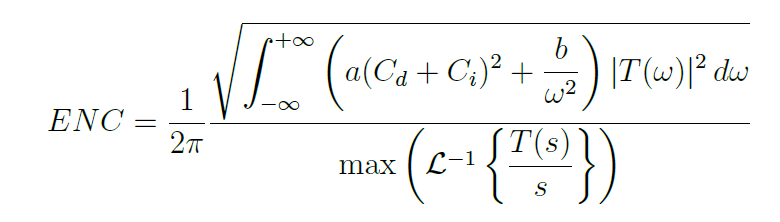
Le filtre optimal est un filtre Cusp dont une représentation approchée est un filtre
intégrateur-dérivateur appelé « shaper ». Selon la valeur centrale optimale, shaping time, on obtient le plus petit ENC. Mais, cette valeur optimale ne concerne que le bruit stochastique.
Elle peut engendrer du bruit d’empilement ou des erreurs balistiques. Donc, il
arrive qu’on dérègle le filtre pour diminuer les deux phénomènes précédents. On peut également
utiliser des approches de traitement numérique du signal (DSP) conventionnelles
divisées traditionnellement en deux grandes catégories :
— Le filtrage trapézoïdal et la Déconvolution par Fenêtre Glissante (Moving
Window Deconvolution – MWD) : Ces techniques mettent en oeuvre
des filtres linéaires à réponse impulsionnelle finie (RIF) ou infinie (RII) qui synthétisent
un créneau ou un trapèze dont la hauteur est proportionnelle à la charge
intégrée. Bien qu’efficaces pour des signaux isolés, ces filtres perdent leur linéarité
dès lors que deux impulsions se superposent à un intervalle inférieur à la largeur
du trapèze (pile-up).
— La discrimination par fraction constante numérique (dCFD) et le filtrage
de Wiener : Utilisés pour extraire l’instant d’arrivée (t0) avec une résolution
sub-nanoseconde, ces algorithmes reposent sur une hypothèse stricte d’invariance
temporelle de la forme d’onde h(t). En pratique, la dispersion balistique (la dépendance
du temps de collection vis-à-vis du point d’impact spatial de l’ion dans le
semi-conducteur) dégrade fortement la résolution temporelle.
La conclusion est qu’en utilisant ces types de filtrages, on est limité en termes de solutions
et chaque filtre doit être dimensionné en fonction du type d’événements physiques
à mesurer et des types de détecteurs. Il n’y a pas de solution générique à ce problème
d’optimisation de la mesure.
Actuellement, les recherches sur les propriétés des neutrinos, la matière noire et les
radioactivités rares reposent sur une compréhension précise de la formation du signal dans
le détecteur. Or, avec une électronique classique, on n’accède qu’à l’énergie déposée et au
temps d’arrivée du signal, tandis que l’information sur sa forme temporelle est perdue.
Pour la retrouver, il faut déconvoluer le signal mesuré des fonctions de transfert de la
chaîne d’acquisition (préamplificateur, filtre shaper, etc.), qui altèrent le signal original.
Cette déconvolution est un problème inverse en traitement du signal, compliqué par la
présence de bruits stochastiques (bruit thermique, bruit de grenaille, bruit en 1/f, etc.).
Mathématiquement, ce problème est mal posé au sens d’Hadamard : il peut ne pas avoir de
solution, en avoir une infinité, ou une solution instable (une infime variation des données
mesurées entraînant une variation arbitrairement grande de la solution reconstruite). Par
exemple, l’équation intégrale g = Kf + ϵ, où K est un opérateur compact, n’admet pas
d’inverse continu, ce qui rend la reconstruction de f sensible au bruit ϵ.
Pour contourner cette instabilité, on utilise des méthodes de régularisation, comme
l’algorithme de Tikhonov, qui minimise une fonctionnelle combinant un terme de fidélité
aux données et un terme de pénalité (par exemple, ∥Af −g∥2 + λ∥f∥2). Bien qu’efficace,
cette approche nécessite une inversion de matrice (+λI), ce qui la rend lente pour
des applications en temps réel. D’autres méthodes, comme les approches itératives (ex. :
Expectation-Maximization, Landweber) ou les méthodes bayésiennes, sont aussi explorées
pour améliorer la rapidité et la robustesse de la reconstruction.
Processus:
On peut regarder la méthode de résolution de problème inverse avec le prisme de
l’apprentissage profond. Au lieu de définir a priori le modèle de bruit, de tester des
fonctions A représentatives de la chaîne de détection et par nature approximatives, on
peut se dire qu’en fait, un réseau de neurones ferait le travail sans qu’on ait à déterminer
A, L et λ. Il faut uniquement disposer de nos données g(t) et de nos cibles f(t). Si on
utilise les moyens de simulation adéquats, on peut également obtenir f(t) sans bruit et
ainsi, éliminer le bruit en même temps que de réaliser la déconvolution.
De plus, si le modèle est suffisamment frugal, on peut l’inférer dans un composant
numérique au plus près du détecteur.
L’expérience acquise avec HLS4ML (outils de reference de la communauté) a montré plusieurs inconvénients majeurs:
- Allocation des DSP trop rigide. on a peu de contrôle sur leur utilisation
- Détermination des ressources et de la latence aprés synthèse – temps d’obtention trés long (plusieurs dizaine de minutes à plusieurs heures)
- Ne synthétise pas les modèles sans MLP mais le signale plusieurs heures lors de la synthèse
Face à ce constat sans appel — rigidité sur les modèles, lourdeur excessive en terme de ressources sur les grands modèles et incompatibilité totale sans la presentce de MLP —, la conclusion s’est imposée d’elle-même: pour répondre aux besoins de physique nucléaire du LP2I, il fallait bâtir notre propre outil. C’est ainsi qu’est né le framework THINKML : un environnement capable de générer directement du VHDL sur mesure, d’offrir un contrôle chirurgical sur chaque multiplieur de la puce et de garantir une parfaite exactitude des calculs. De plus, il maintien l’architecture du réseau de départ.